2026/10/06|等待、釋放口令與選擇控制:機車自主上下車
2026/10/06|等待、釋放口令與選擇控制:機車自主上下車
Section titled “2026/10/06|等待、釋放口令與選擇控制:機車自主上下車”這篇保存 10/6 晚上的關鍵進展:志強不是被抱上機車,也不是停留結束後由人搬下來,而是第一次清楚完成一條可由自己行動的完整鏈:
自主上車 → 等待約十分鐘 → 聽到「好,下車」 → 立即自主下車
這個進展的價值不只是「會跳上去」,而是開始與結束都變得可預測,而且退出不再只能靠掙脫或被人帶走。
當晚直接觀察
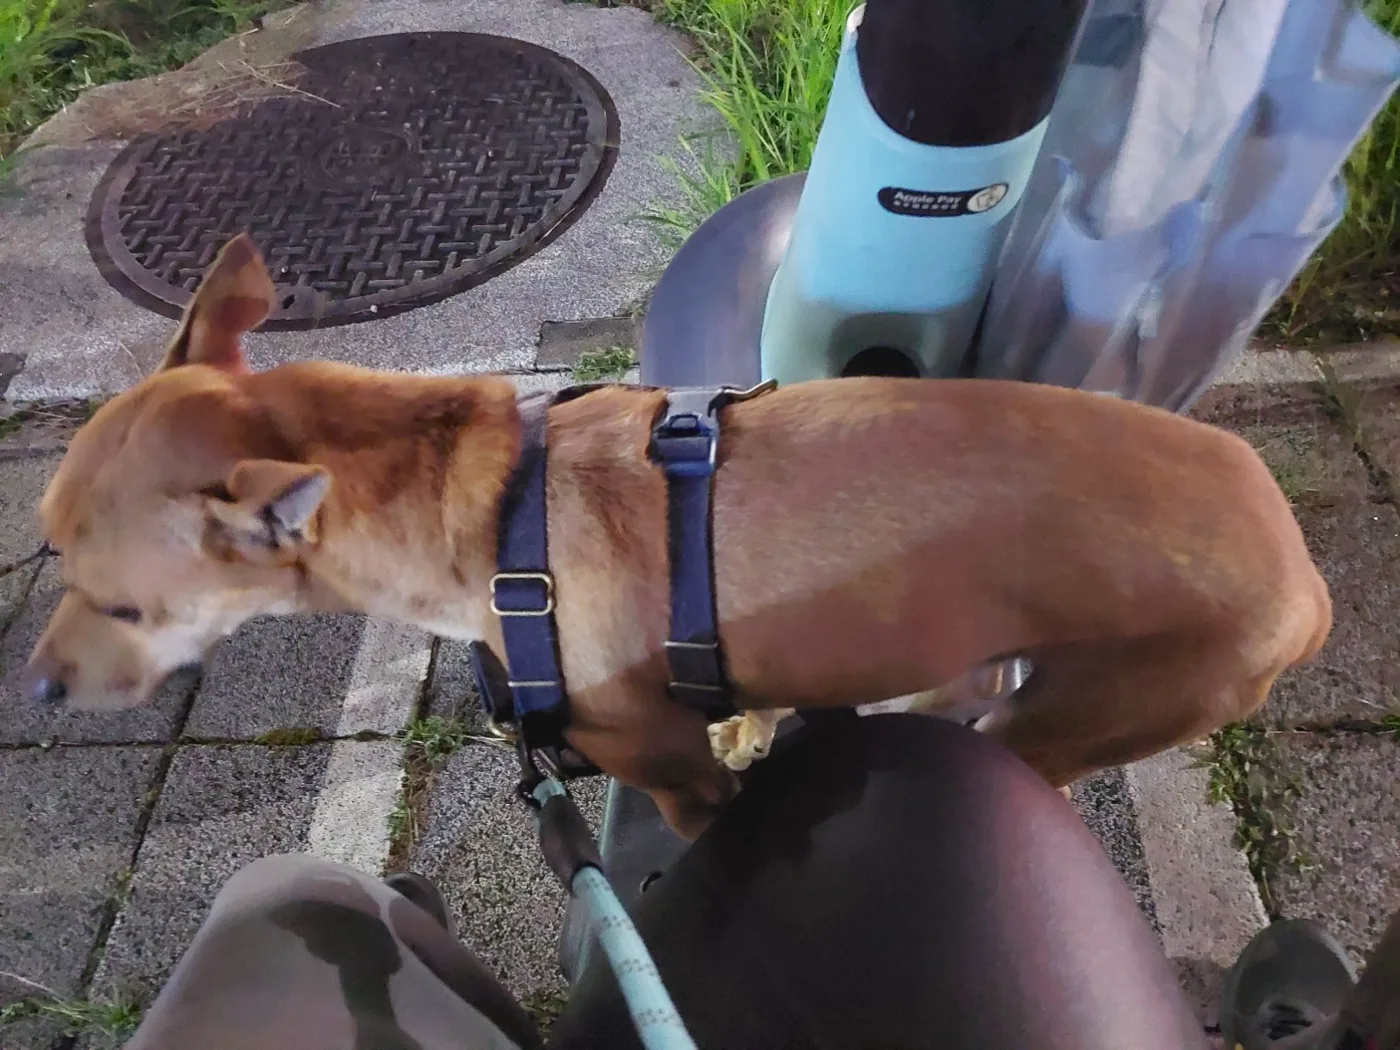
Section titled “當晚直接觀察”B1 練習後,我帶志強到 Gogoro 旁。我先清出右側可上車的空間,只有輕微方向引導,沒有把他抱上去。他自行跳上踏板並以站姿停留。我沒有要求坐下,因為目前目標是讓他能安全站穩、保有調整姿勢的空間。
停留約十分鐘期間,他會看環境,也會靠近我腿側;四張照片只保留各自瞬間,不能證明整段都放鬆。後段耳位看起來較接近中性,但呼吸、牽繩張力與整段恢復仍需後續連續紀錄。
結束時我說「好,下車」,他立刻從兩台機車之間自行跳下。下車動作很快,這一次現場空間可行;不能因此把所有狹窄處、車流旁或真正騎乘前後都視為安全。
為什麼 release cue 不是把控制權交給人
Section titled “為什麼 release cue 不是把控制權交給人”等待規則表面上由人給出結束訊號,但功能不一定是支配。若釋放口令穩定而可靠,牠會得到一個可預測模型:
- 上去後不用永遠待著;
- 等待會有清楚終點;
- 終點到來後真的可以離開;
- 不必靠突然逃走才能結束。
因此比較精確的說法是:
人負責讓規則可預測,狗仍保有執行上下車與調整姿勢的能動性。
如果口令經常不兌現,或狗已出現強烈壓力仍被長時間扣住,等待就可能失去安全訊號功能。
和 learned helplessness 的差別
Section titled “和 learned helplessness 的差別”Learned helplessness 的核心是:動物反覆經驗到自己的行動無法改變不可控的負面結果,之後連有逃脫選項時也可能不再嘗試。
10/6 這次的結構相反:
- 他可以選擇是否上車;
- 人沒有把他抱上去;
- 身體可自行調整;
- 結束口令後能立刻用自己的動作下車;
- 行動和結果有清楚對應。
所以這次不能合理寫成「放棄抵抗」;更接近可預測等待與可控退出。但只有一次成功樣本,還不能證明已形成穩定泛化。
| 日期/階段 | 當時狀態 | 仍缺少的部分 |
|---|---|---|
| 8/2 | 公共空間與回房選擇開始成為生活議題 | 尚未進入機車系統訓練 |
| 8/17–8/22 | 多項生活訓練開始強調自願靠近、自由退出 | 機車上下車鏈尚未建立 |
| 9/11 | 日常訓練已能區分靠近、停留與離開提示 | 機車仍非穩定任務 |
| 9/27 | 第五堂課開始做實車與運輸相關練習 | 自主上車、等待、下車未串成完整鏈 |
| 9/28 | B1、戶外停留與位置提示累積可預測流程 | 機車選擇鏈仍未完成 |
| 10/1 | 拒食後被動上車,停留時高喘 | 上車意願低,開始與結束主要由人控制 |
| 10/2 | 靠近前即預期性逃避,之後被抱上車 | 可能敏化,不能用完成停留判定適應 |
| 10/4 | 第六堂課重新整理 B1、機車與可處理難度 | 仍待居家條件下觀察自主選擇 |
| 10/6 | 自主上車、站立等待、釋放後自主下車 | 尚未驗證重複性、泛化與真正乘車安全 |
這條時間線顯示,10/6 不是突然學會「服從」,而是在先前被動上車和預期逃避之後,第一次把選擇與可預測結束串成完整行為鏈。
三種狀態不要混在一起
Section titled “三種狀態不要混在一起”自己靠近、自己上去,過程中仍能看環境與調整姿勢,結束後自己下車。
完成停留,但需要被抱上、拒食、高喘,或下一次更早逃避。外觀上的「有待滿」不等於情緒上適應。
行動長期無法改變結果,反應逐步停止。不能只用安靜或不動判定;需要更完整的學習史與多次表現。
10/6 最支持第一種,但仍要用接下來多次資料檢查,不因一次順利就排除忍耐或情境差異。
接下來怎麼驗證
Section titled “接下來怎麼驗證”每次分開記錄:
- 看到機車後是否主動靠近;
- 是否需要食物、牽繩方向或身體協助;
- 上車前是否拒食、折返或僵住;
- 上車後站姿、喘氣、耳位、掃視與牽繩張力;
- 能否自行調整位置;
- 釋放後多久下車;
- 下車後恢復速度;
- 下一次是否更早逃避或更願意靠近。
如果自主靠近增加、人工協助下降、停留品質改善,而且下一次不再提早逃,才比較能說這條選擇鏈正在穩定。
這次是在靜止機車上做低速、低範圍的上車與等待練習。它不等同於已能安全乘車。真正上路前仍需:
- 合適尺寸、固定可靠的寵物運輸設備;
- 防止跳落、捲入或失衡的固定方式;
- 先拆開引擎聲、震動、裝備、短距離與交通環境;
- 上下車位置有足夠空間,不在車流或狹縫中直接釋放;
- 不為了得到坐姿而犧牲平衡與可調整空間。
對應日誌:2026/10/06|水聲恢復、B1 折返與機車完整選擇鏈。
10/7 跨日驗證:自主上車重現,等待與下車 cue 尚未穩定
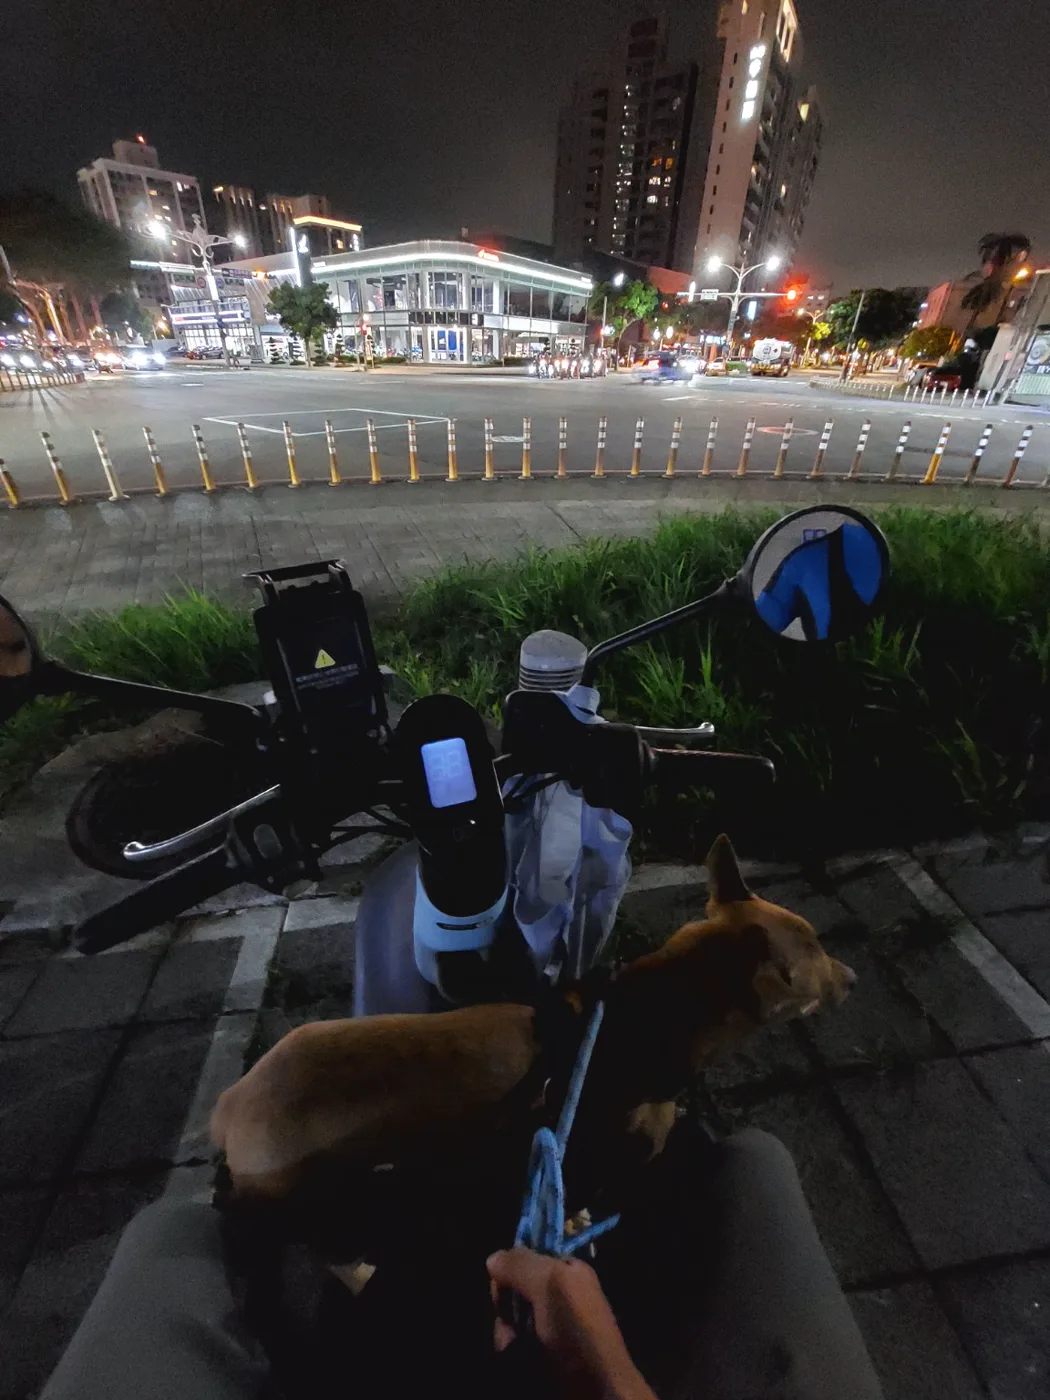
Section titled “10/7 跨日驗證:自主上車重現,等待與下車 cue 尚未穩定”10/7 晚間在警察局旁、經國轉運站社會化區域對面的另一台機車上,志強經少量方向引導後再次自行跳上。該位置同時有明顯車流,屬「機車停留+交通刺激」的複合情境。
約十分鐘停留中,他曾在沒有下車口令時自行跳下;稍微帶回後又自己跳上,後面沒有再次自行離開。結束時說「下車」,他反而沒有立即下,需要少量牽引與方向協助。
這組新資料使原本結論必須拆成三個子技能:
- 自主上車:10/6、10/7 跨日重現;中途下車後仍能再次自主上車,目前證據最強。
- 上車後等待到解除:10/7 曾無 cue 自行下車,尚未穩定。
- 聽到「下車」後立即下車:10/6 成功一次、10/7 未重現,尚未形成穩定刺激控制。
因此 10/6 應保留為第一次清楚出現「自主上車 → 停留 → 在解除時點自主下車」的成功樣本,但不能再表述為「下車口令已建立」。目前較精確的結論是:
自主上車已開始形成跨日重現;等待到解除與「下車」口令仍處於建立期,尚未受到單一 cue 穩定控制。
真正影響下車的刺激目前可能仍是一整組情境線索,包括人的站姿、牽繩方向、身體動作、固定停留時間與周邊環境。10/7 又同時有較強車流,所以不能把中途下車或 cue 未成功全部歸因於機車本身。
後續用低刺激、短回合測試:上車 → 停幾秒 → 說一次「下車」 → 等一至兩秒 → 必要時才補手勢或身體方向。每次分開記錄口令、人的動作、牽繩方向與環境刺激,不以單次漂亮成功或單次失敗判定是否已學會。
10/11|狹窄上車、後腳協助與熄火推行
Section titled “10/11|狹窄上車、後腳協助與熄火推行”10/11 在天色仍亮、旁車密集且右側只剩窄縫的條件下,志強前腳自行踏上,但後腳沒有自己上;主人抓胸背帶後方金屬連接處協助提拉。靜止約 10 分鐘後,機車保持熄火,以雙腳蹬地推行一圈。推行中志強比先前更常想離開,主人用手握住胸背帶固定,最後停車後才以釋放詞下車。
這次不能算 10/6「自主上車—等待—釋放—自主下車」完整鏈的成功重現,因為自主性只出現在前腳階段,後腳上車與移動中停留都有人為協助。白天視覺資訊、窄縫、推行平衡與缺少腳部阻擋都可能影響,但未能單獨驗證。
安全上,胸背帶單點提拉與移動中硬留有受力、跌落和緊張風險。後續仍應把「自主四腳上車」「靜止」「極短熄火推行」分開;若出現離車企圖,先停車降難度。完整事件與隱私版影片見10/11 日誌。